无人车智能化浪潮下,导航终端制造如何成为产业落地的‘最后一公里’
随着人工智能、传感器融合与高精地图技术的快速演进,无人车正从封闭测试场驶向城市公开道路。在这一进程中,一个常被忽视却至关重要的环节是——导航终端的制造。它不仅是无人车感知与定位的‘眼睛’,更是决策与控制的‘中枢神经’。理解无人车智能化与导航终端制造之间的深层联动,是把握产业落地节奏的关键。
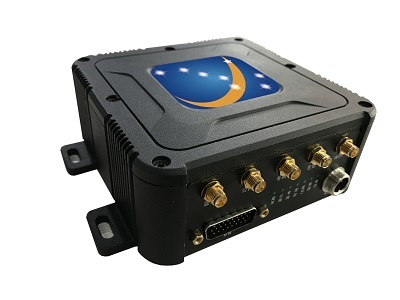
无人车的‘智能化’,本质上是三个层面的能力叠加:感知智能(识别车道、障碍物、交通标志)、定位智能(实时确定自身在厘米级地图中的位置)、决策智能(规划路径并控制车辆)。而这一切的起点,都依赖于导航终端。这里的导航终端并非传统车载GPS,而是集成了高精度GNSS(全球导航卫星系统)、惯性测量单元(IMU)、轮速计、激光雷达点云匹配和视觉里程计的多源融合定位模块。它的制造水平,直接决定了无人车能否在隧道、城市峡谷、雨天等复杂场景下保持稳定定位。
从制造视角看,无人车导航终端面临三大核心挑战。第一是精度与实时性的平衡。传统导航终端定位误差在米级,而无人车要求达到10厘米以内,且更新频率需超过100Hz。这对芯片算力、传感器同步与算法固化提出了严苛要求。第二是环境适应性与可靠性。终端必须经受振动、高低温、电磁干扰等车规级考验,其PCB设计、天线布局、散热方案都需专门优化。第三是成本与量产一致性。早期无人车采用测试级组合导航系统,单价常达数万甚至数十万元,无法规模商用。只有通过模块化设计、国产化芯片替代和自动化标定产线,才能将成本压缩到千元级,并保证每台下线终端的性能偏差小于5%。
当前,导航终端制造正在出现几种值得关注的趋势。一是‘终端+云端’协同定位。终端不再孤立计算,而是将原始观测数据经5G/V2X上传至边缘云,由云端高精地图与差分服务实时修正,终端仅需保留安全冗余通道。这降低了车载算力需求,却对制造中的通信模块集成和天线隔离度提出更高要求。二是惯性器件小型化与固态化。MEMS IMU正逐步替代光纤陀螺,成本下降一个数量级,但长期零偏稳定性需通过出厂前多温度点标定来补偿,这成为制造工艺的核心 know‑how。三是面向功能安全的冗余设计。导航终端需要双芯片、双电源甚至双天线路径,制造时需在线检测每条链路的失效率,确保单点故障下仍能引导车辆安全停车。
对于想要进入或升级这一领域的企业,在制造层面需要重点布局四个能力。其一,高精度标定与测试产线。包括转台、卫星信号模拟器、暗室天线测试系统,以及每台终端下线前的‘跑车式’动态复测。其二,车规级质量体系。从IATF 16949到AEC‑Q100元器件认证,每一步都不能省略,因为导航终端故障的代价可能是交通事故。其三,软硬协同优化。定位算法需与终端硬件(如特定的IMU型号、晶振频率)深度耦合,不能简单外购模块拼凑。其四,供应链自主可控。近年来高精度GNSS板卡、车规MCU等环节已涌现出可替代方案,制造企业应建立多元供应商名录,规避单一来源风险。
从更广的视角看,导航终端制造的成熟度,将决定无人车智能化的‘下限’。无论算法多么先进,如果终端不能稳定输出可靠位姿,无人车就只能停留在示范运营阶段。因此,当下游无人车企业追逐L4、L5级别的故事时,上游制造端需要沉下心来解决电磁兼容、批量一致性和全生命周期寿命预测等‘脏活累活’。谁率先将导航终端从‘定制样机’转变为‘车规级标准件’,谁就掌握了无人车规模化落地的关键卡位。
可以预见,未来三年,无人车导航终端将走向‘多模融合、模块化、国产化’的标准化制造阶段。而那些在精密标定、热管理设计和功能安全验证上积累深厚的企业,不仅会服务于无人出租车和无人配送车,还将进入农机自动驾驶、矿区无人运输甚至低空飞行器市场。智能化是方向,而制造,是让方向变成现实的基石。
如若转载,请注明出处:http://www.anfangxt.com/product/27.html
更新时间:2026-10-28 20:05:21